文獻筆記・
整合型服務機器人接受模型 ISRAM
核心問題有三個:既有服務機器人接受模型哪一個解釋力較佳?功能、社會、擬人化與情緒因素如何串成更完整的採用機制?曾經在真實場域使用服務機器人的人,是否會與只看過文字/圖片/情境刺激的人形成不同的接受…
- 論文
- Developing an integrated service robot acceptance model (ISRAM): The moderating role of consumer experience
- 作者
- Nusaiba Begum, Nripendra P. Rana, Robin Nunkoo, Mohd Nishat Faisal(2026)
- 期刊
- Tourism Management, 116, 105421
- DOI
- 10.1016/j.tourman.2026.105421
- 分類
- AI 應用
1. 基本資訊
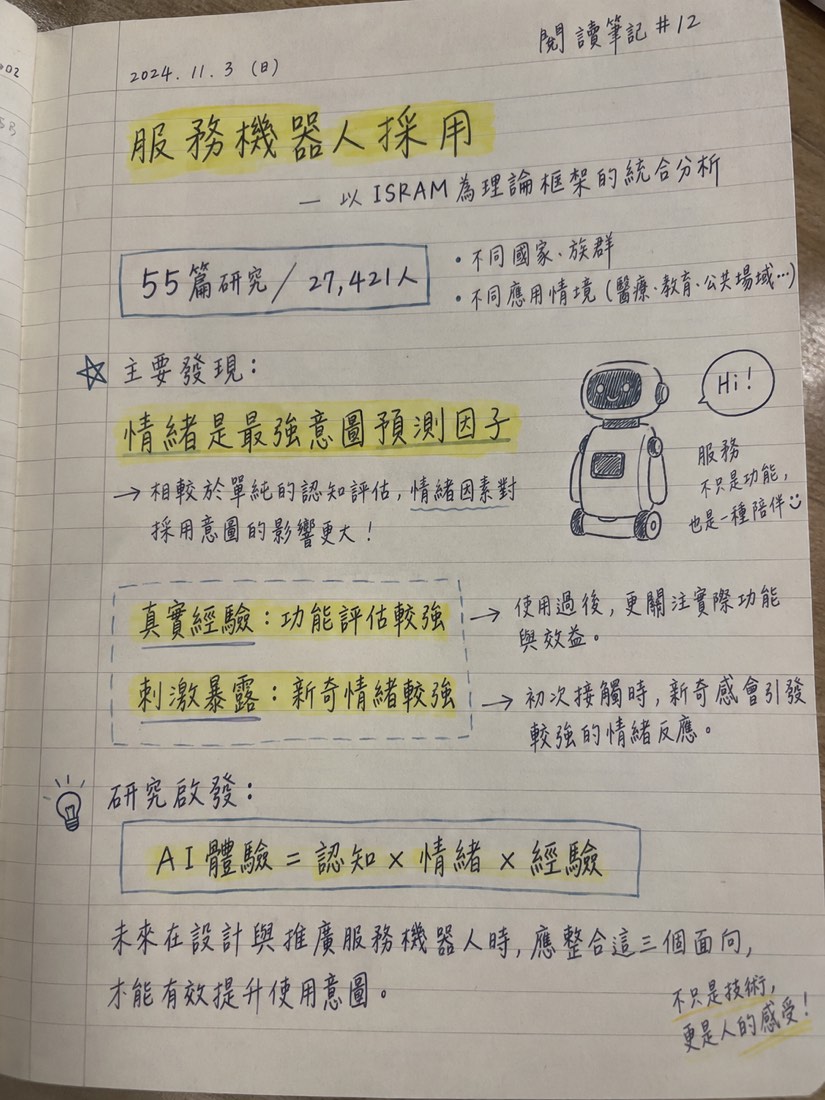
本文處理旅宿與觀光服務機器人的消費者採用問題。作者不再把 TAM、UTAUT、SRAM 與 AIDUA 當成彼此競爭的單一框架,而是透過後設分析結構方程模型(MASEM)比較、整合既有模型,提出 Integrated Service Robot Acceptance Model(ISRAM),並把「消費者經驗」納入為邊界條件。研究資料涵蓋 55 篇研究、63 個資料集、1,288 個效果估計與 27,421 位受訪者。
2. 研究問題
核心問題有三個:既有服務機器人接受模型哪一個解釋力較佳?功能、社會、擬人化與情緒因素如何串成更完整的採用機制?曾經在真實場域使用服務機器人的人,是否會與只看過文字/圖片/情境刺激的人形成不同的接受判斷?這些問題直接回應服務機器人研究理論碎片化、研究情境不一致與外部效度不足的困境。
3. 理論基礎
本文以 TAM、UTAUT、Service Robot Acceptance Model 與 AIDUA 為理論基礎,並借用情緒評估、期望確認與 affective forecasting 的觀點理解「經驗」如何改變採用路徑。理論上最重要的轉向,是把採用視為由效用/易用性、社會影響、享樂動機、擬人化與情緒共同形成的歷程,而不是單純由 perceived usefulness 推導 intention。本文也指出,消費者的真實互動經驗可能使評估更務實;刺激暴露則可能放大新奇感與預期情緒。
4. 研究架構
ISRAM 將 social influence、hedonic motivation、anthropomorphism、effort expectancy 與 performance expectancy 等前因連結至 customer emotions,再由 emotions、performance/effort expectancy 等構念解釋 behavioral intentions。模型排除原 AIDUA 中解釋力較弱、且可能造成概念混淆的 objection 路徑,並加入 customer experience 作為調節變項:一組是真實使用者,另一組是 stimulus-exposure users。
5. 假設邏輯
本文以 15 條主要假設檢驗整合後路徑,基本邏輯是:社會線索、愉悅動機與機器人外觀/擬人化先改變消費者對效能、努力程度與情緒的評估,之後再影響採用意圖。作者特別提出經驗調節:真實使用者較可能以實際服務效能校準判斷,刺激暴露者則較受新奇、社會與情緒期待驅動。這不是單純「有經驗比較喜歡」的主效應,而是主張經驗改變不同心理線索的作用強度。
6. 方法
研究採用 MASEM。作者先從 55 篇研究抽取相關係數與樣本數,建立 pooled correlation matrix,再分別估計 TAM、UTAUT、AIDUA,最後以可取得完整矩陣的模型建構 ISRAM。各模型的 harmonic mean sample size 約為 TAM 4,650、UTAUT 3,844、AIDUA 3,475。調節分析以 subgroup analysis 與 Q-between test,比較真實經驗與刺激暴露樣本。這種設計適合處理跨研究累積證據,但受限於原始研究測量與變項覆蓋不一致。
7. 結果
比較結果顯示,AIDUA 在原有模型中對 customer intentions 的解釋量最高(71%),但單一模型仍不足以處理服務機器人的多重心理機制。ISRAM 最終解釋 behavioral intentions 的變異量達 75%;其中 customer emotions 是最強的意圖預測因子。模型支持 15 條假設中的 13 條,並發現兩條具新意的路徑:social influence 增強 performance/expectancy 脈絡但可能降低正向情緒,而 anthropomorphism 對情緒的作用並非必然正向。消費者經驗顯著調節 15 條路徑中的 8 條:真實使用者在 social influence/hedonic motivation/anthropomorphism → performance expectancy 上較強;刺激暴露者在 social influence/hedonic motivation → emotions 與 emotions → intention 上較強;anthropomorphism → effort expectancy 只在刺激暴露者中顯著。各模型存在高度異質性(多數 I² > 75%),但整體出版偏誤疑慮不大,ANTH–OBJ 是主要例外。
8. 理論貢獻
第一,本文把分散的接受模型轉成可比較、可累積的整合架構,降低服務機器人研究各自選模造成的理論斷裂。第二,本文把情緒放到功能評估與採用意圖之間的核心位置,說明旅宿服務的採用不只是效率計算。第三,本文將 consumer experience 從背景描述提升為邊界條件,區分「實際互動後的校準評估」與「刺激暴露下的期待性評估」。第四,結果對 uncanny valley 的單向負面預期提出修正:真實互動可能使擬人化反而更能產生正向情緒。
9. 實務意涵
旅宿業者不應用同一套機器人溝通策略面對所有顧客。面向未實際使用者,可先透過示範、情境體驗與社會證據管理新奇感及情緒期待;面向真實使用者,則應優先改善可靠性、工作效能、互動流程與服務補救。擬人化設計也要與實際能力一致,過度人形化而功能不足可能放大落差。對目的地/旅宿服務設計而言,應把「第一次接觸」與「重複使用」視為不同 customer journey 階段,分別設計 adoption communication 與 experience confirmation。
10. 研究限制
MASEM 的證據品質依賴既有研究;各研究的機器人類型、旅宿情境、量表與刺激材料不完全一致,造成顯著異質性與寬廣的 prediction intervals。部分 SRAM 關係因重複檢驗不足而無法完整納入,ISRAM 主要仍依可取得完整相關矩陣的模型建構。真實使用者與刺激暴露者的分組也可能混合了國家、任務、機器人外觀與服務場景差異。最後,橫斷面意圖不等於實際長期使用或支付行為;未來需要縱貫、現場、跨文化與實驗研究驗證因果方向。
11. 對我研究的啟發
這篇最可重用的角度,是把「AI/服務技術接受」改寫成經驗條件化的認知—情緒—行為機制。若研究 AI × consumer experience、旅宿服務設計或 human–AI collaboration,可將 AI literacy、先前使用經驗、真實互動 versus 情境想像視為調節或分群條件,而不只當控制變項。對我的觀光與 AI 主線,尤其可延伸一個研究問題:旅客對生成式 AI 導遊、推薦代理或服務機器人的效用判斷,是否會因真實使用後的期望確認而與初次接觸者分化?方法上可用 ISRAM 的「功能評估—情緒—採用意圖」骨架,再加入 perceived authenticity、trust、旅遊涉入或認知風格,檢驗不同旅客如何把 AI 互動轉化為目的地/服務體驗價值。
12. 整體評價
值得收進核心文獻,定位上最適合當作觀光/旅宿服務機器人採用的 framing paper 與 empirical synthesis,也可作為後續量化模型的 methods reference。它的價值不只在 75% 解釋量,而在於指出「有沒有真實經驗」會改變路徑,而非只改變平均接受程度。不過,這不是能直接證明現場採用或營收效果的因果研究;高異質性、不同服務機器人與刺激材料的可比性,以及部分理論路徑覆蓋不足,都要求讀者避免把 ISRAM 當成普遍適用的固定模型。整體而言,理論整合與研究議程價值高,實證結論應配合特定旅宿情境再驗證。
這是我的個人閱讀筆記,整理論文重點與心得,內容以原文為準。全文請由 DOI 連結至期刊閱讀。